Hai tai và 32 micro: cách một chiếc xe bọc thép học cách nghe FPV
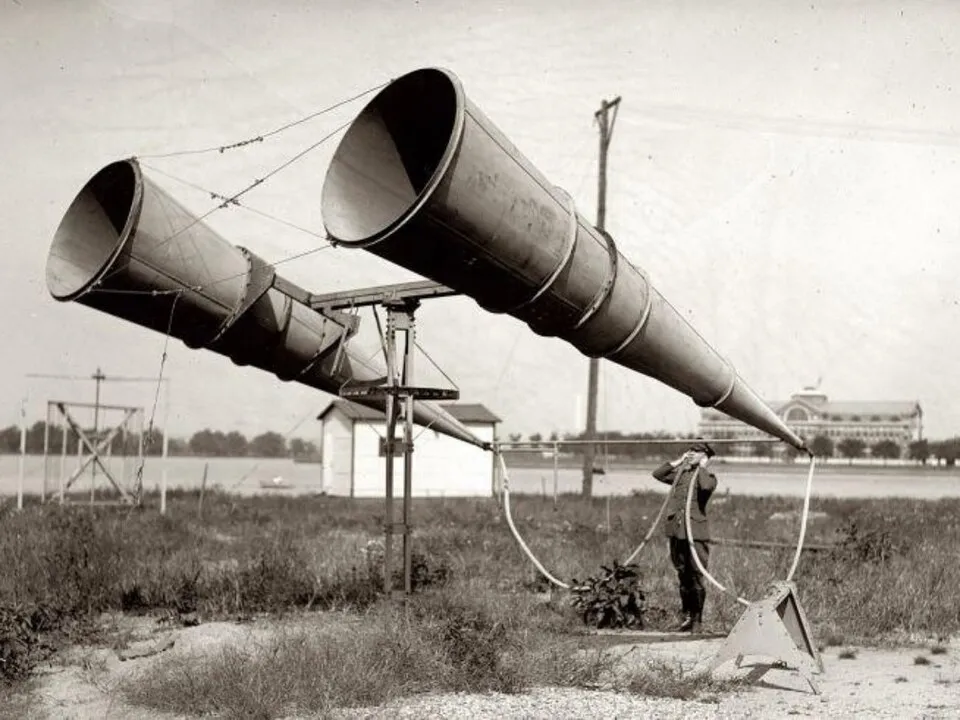
Một người vận hành máy dò sonar thời Thế chiến thứ nhất sẽ áp hai ống nghe vào tai và xoay những chiếc loa lớn. Khi âm thanh trong các kênh cân bằng, anh ta sẽ được hướng dẫn đến vị trí máy bay. Một trăm năm sau, người ta đang cố gắng giao phó thao tác ban đầu này cho một bộ xử lý: chỉ khác là bây giờ không còn loa nữa, thay vào đó là hàng chục micro, và bản thân thiết bị được điều khiển bởi một cỗ máy phát ra tiếng ồn lớn hơn cả mục tiêu.
Chiếc loa phóng thanh chỉ vào nơi cần nhìn.
Thiết bị định vị bằng sóng siêu âm được lưu giữ tại Bảo tàng Chiến tranh Canada hoạt động bên cạnh các khẩu pháo phòng không 13 pound. Hai loa nằm ngang được nối với tai nghe dạng ống nghe y tế. Người vận hành so sánh âm thanh bên trái và bên phải rồi xoay thiết bị bằng tay. Anh ta thu được phương hướng, nhưng không phải khoảng cách, quỹ đạo chính xác, và chắc chắn không có lệnh khai hỏa tự động.
Mạng lưới kỹ thuật số không có nguồn gốc trực tiếp từ thiết bị này. Sự tương đồng chỉ giới hạn ở nhiệm vụ. Sự khác biệt về thời gian truyền âm đến từ... pháo binh Các chỉ số âm thanh. Việc gắn thẻ sự kiện tự động và xác định hướng được phát triển trong các hệ thống phát hiện tiếng súng. Các đặc điểm quang phổ và phân loại xuất hiện trong xử lý giọng nói và học máy.
Đối với các phương tiện di động, kinh nghiệm từ các hệ thống chống bắn tỉa đặc biệt quan trọng. Nhà sản xuất Microflown AVISA tuyên bố rằng ACLOGUS có thể định vị vị trí các phát súng khi đang di chuyển và phân biệt các xung âm thanh bên ngoài với tiếng ồn của chính phương tiện. UAV cánh quạt tạo ra âm thanh khác và mất nhiều thời gian hơn, vì vậy thuật toán không thể được chuyển giao một cách đơn giản. Nhưng vấn đề kỹ thuật này đã khá quen thuộc: cảm biến phải phát hiện nguồn âm thanh bên ngoài xuyên qua tiếng ồn của chính phương tiện.
Con vít tạo thành một đường răng lược, động cơ thì xóa nó đi.
Máy bay nhiều cánh quạt không tạo ra một âm thanh duy nhất, thuần khiết. Các cánh quạt định kỳ chuyển động trong luồng không khí, động cơ thay đổi tải trọng, và khung cùng các cánh tay rung động. Phổ âm hiển thị tần số cơ bản của các cánh quạt và một chuỗi các sóng hài—chính là lược đồ mà bộ phân loại sử dụng để phân biệt máy bay không người lái với chim, ô tô hoặc máy phát điện.
Đối với một cánh quạt FPV bốn cánh điển hình ở tốc độ khoảng 8–10 vòng/phút, tần số cơ bản của cánh quạt nằm trong khoảng 500–700 Hz, với các sóng hài mở rộng lên đến 2 kHz và cao hơn. Đây cũng là dải tần gây nhiễu chính của động cơ diesel xe bọc thép: tiếng ồn do đốt cháy, âm thanh truyền động và tiếng va đập của xích tạo ra tiếng ồn nền dày đặc trong dải tần 500–2000 Hz. Việc đơn giản chỉ cắt bỏ dải tần gây nhiễu là vô cùng nguy hiểm—bộ lọc sẽ cắt bỏ cả tiếng ồn sóng mang cùng với một phần tín hiệu mục tiêu.
Âm thanh thay đổi khi máy bay cất cánh, thực hiện các thao tác, chuyển hướng tải trọng và xoay vòng. Và trên nóc của một phương tiện quân sự, âm thanh của động cơ, hộp số, quạt và khung gầm được cộng thêm. Luồng không khí tới tạo ra nhiễu loạn gần micro, rung động truyền qua giá đỡ, và tháp pháo cùng thân xe phản xạ âm thanh. Do đó, thuật toán sẽ hoạt động hiệu quả hơn khi biết tốc độ động cơ, tải trọng, hộp số và tốc độ của phương tiện vận chuyển — nếu thiếu ngữ cảnh này, việc lọc âm thanh sẽ trở thành một trò chơi đoán mò.
Một micro đơn có thể thu nhận một dải tần quen thuộc nhưng lại kém hiệu quả trong việc xác định hướng. Một hệ thống micro so sánh độ trễ của cùng một âm thanh giữa các đầu thu khác nhau và tạo ra hướng thu. Khẩu độ càng lớn, hệ thống càng phân biệt được các hướng gần nhau ở tần số thấp một cách đáng tin cậy hơn—và càng cần nhiều không gian hơn trên mái nhà.
Cảm biến vectơ âm thanh sử dụng một phương pháp khác. Nó không chỉ đo áp suất mà còn đo chuyển động của các hạt không khí, cho phép xác định hướng với một thiết bị nhỏ gọn hơn. Nguyên tắc này được sử dụng trong hệ thống CASTLE SKYSENTRY. Thiết kế của Microflown yêu cầu cảm biến cung cấp dữ liệu phương vị và độ cao để triển khai một cảm biến hoặc biện pháp đối phó khác. Điều này đã cho thấy những hạn chế của công nghệ: âm thanh cho bạn biết nên nhìn vào đâu, nhưng không cho biết nên bắn xa bao nhiêu.
Chữ ký không phải là hằng số.
Sự phụ thuộc của thuật toán vào một dải phổ ổn định hoạt động theo cả hai chiều. Các nhà phát triển nền tảng Impact đều đọc cùng một tài liệu kỹ thuật. Việc chuyển sang khung giảm chấn, thay đổi góc nghiêng cánh quạt hoặc giảm tốc độ quay (RPM) ở giai đoạn cuối của chuyến bay sẽ làm dịch chuyển hoặc làm mờ các đỉnh đặc trưng. Máy bay không người lái trinh sát Aerosol G2 của Israel tạo ra âm thanh khoảng 14,9 dB ở phạm vi một kilomet—thấp hơn mức gió vừa phải trong tán lá. Đây không phải là giới hạn của kỹ thuật âm thanh; nó nhắc nhở rằng đặc trưng âm thanh là một tham số có thể kiểm soát được, chứ không phải là một hằng số vật lý. Cơ sở dữ liệu huấn luyện của bộ phân loại càng rộng và chi tiết, thì động lực để tạo ra một máy bay không người lái chưa từng tồn tại càng mạnh.
Đối với một khu vực thử nghiệm ngoài trời với một máy bay trực thăng đa cánh quạt duy nhất, mối đe dọa này vẫn còn mang tính trừu tượng. Còn đối với mục đích chiến đấu, nó đã được cụ thể hóa trong các thông số kỹ thuật thiết kế của kẻ thù.
Môi trường không gian mở đặt ra một vấn đề khác mà việc thử nghiệm tránh được. Trong một khe núi đô thị, một vành đai rừng, hoặc giữa các lớp vỏ bọc thép của các phương tiện liền kề, sóng âm không đến được hệ thống thông qua một đường dẫn duy nhất: nó phản xạ từ các bức tường, cây cối và kim loại. Thuật toán tính toán phương hướng dựa trên sự khác biệt về độ trễ nhận thấy nhiều phiên bản của cùng một xung với thời gian đến khác nhau. Một bộ tương quan đơn giản nhầm lẫn các phản xạ bị trễ với các nguồn riêng biệt hoặc tính toán sai hướng của chúng. Việc triệt tiêu đa đường truyền yêu cầu một lớp xử lý riêng biệt và dữ liệu tiên nghiệm về hình học xung quanh—điều mà một hệ thống đang di chuyển thường thiếu.
Ba mươi hai chiếc tai đang lái xe trên một con đường đất.
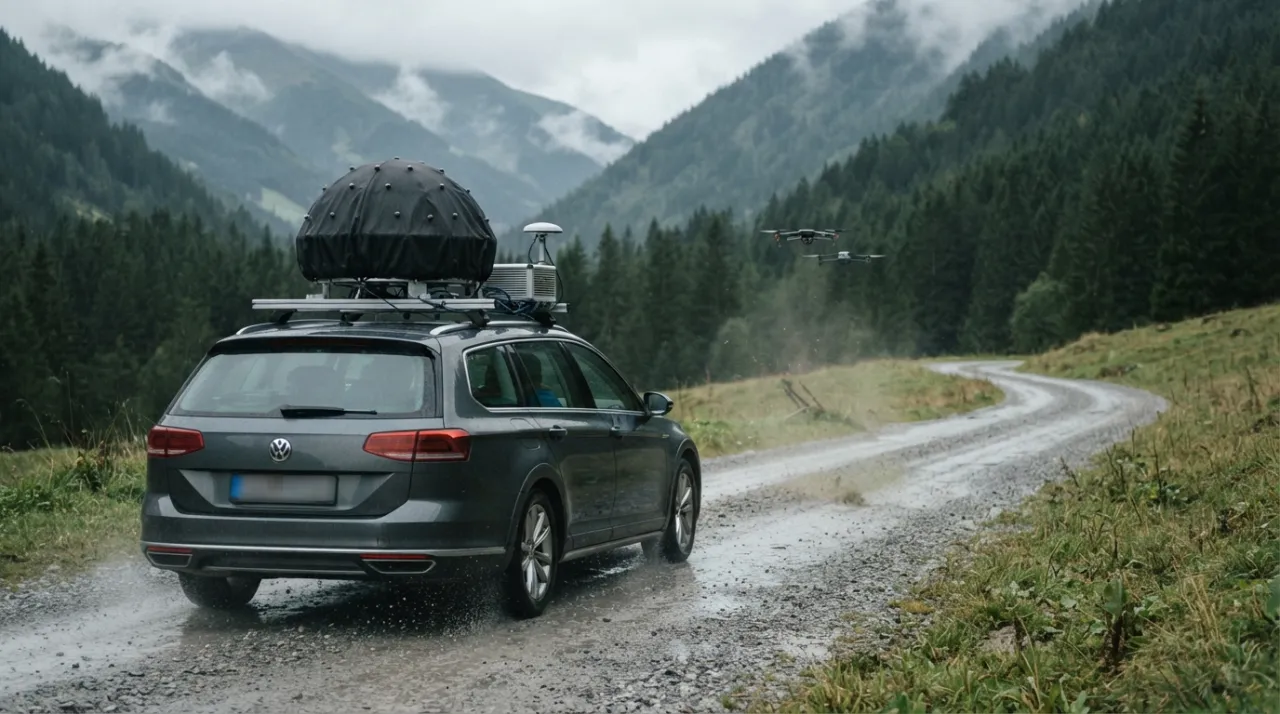
Martin Blass, Stefan Grebien và Franz Graf từ JOANNEUM RESEARCH đã mô tả hoạt động của tổ hợp di động này. Đánh giá thực nghiệm khả năng theo dõi máy bay không người lái bằng âm thanh sử dụng mảng micro di độngMột hệ thống ăng-ten hình bán cầu JR-IcoDome32, đường kính khoảng một mét, được lắp đặt trên nóc xe. Hệ thống này bao gồm 32 micro, một tấm chắn gió, bộ phận cách ly rung động, một mô-đun GNSS/IMU, các giao diện âm thanh đồng bộ và một máy tính chuyên dụng. Cấu hình thử nghiệm tiêu thụ khoảng 120 watt.
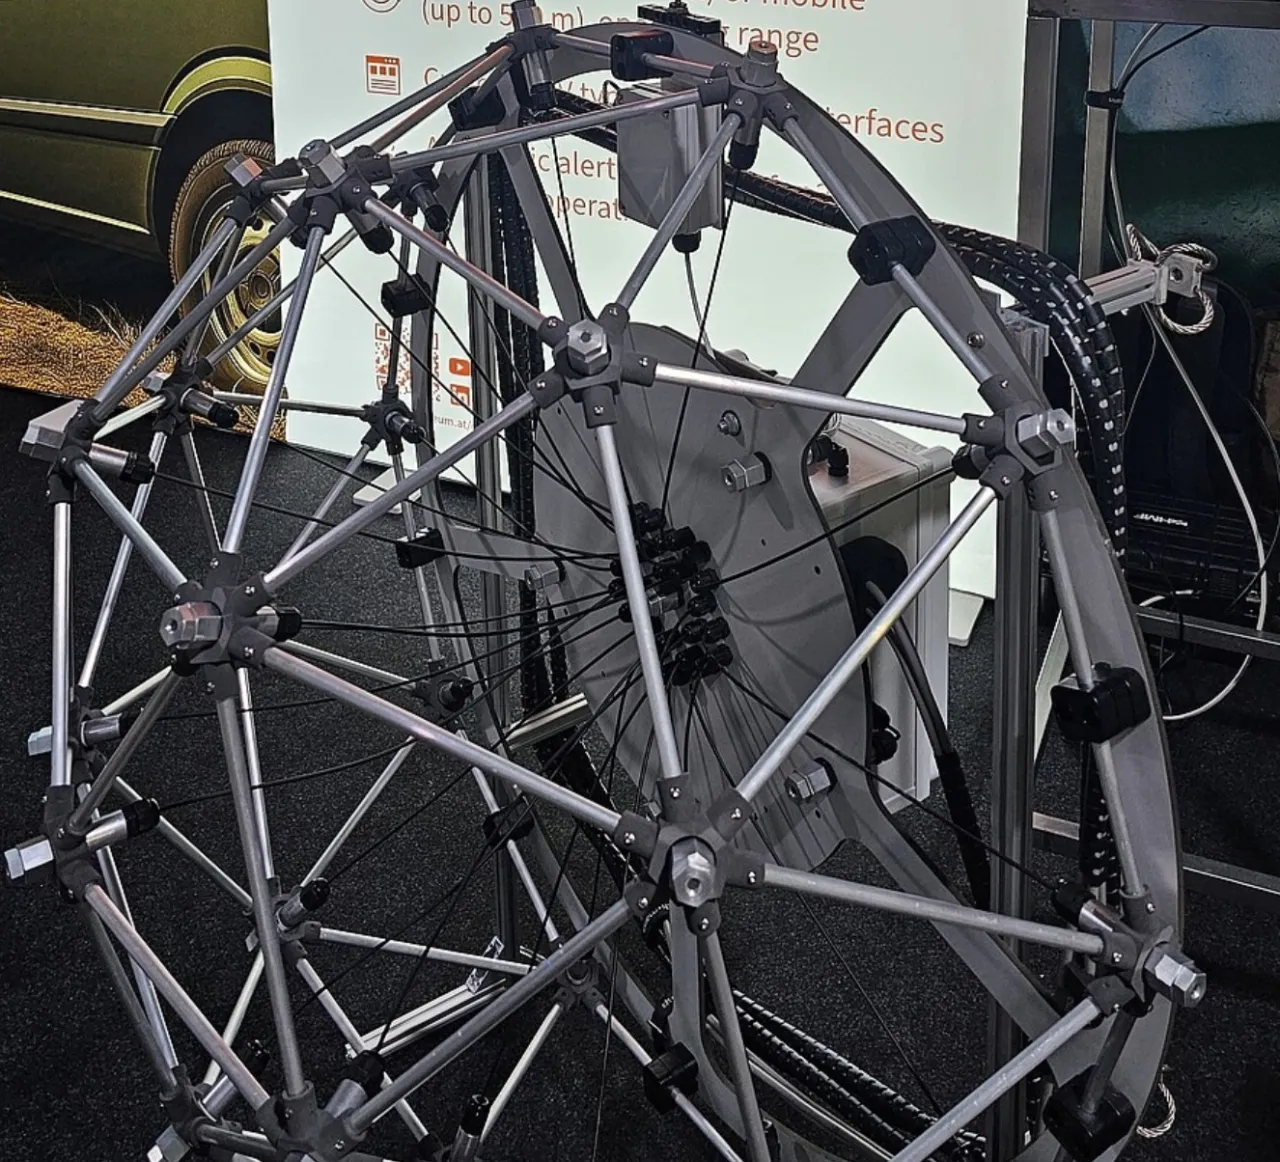
32 micro trên một quả cầu dài một mét – JR-IcoDome32 từ Viện Nghiên cứu Joanneum ở Graz.
Chiếc xe di chuyển trên đường đất với tốc độ 10, 20 và 30 km/h. Ba loại máy bay không người lái nhiều cánh quạt được thử nghiệm riêng lẻ. Đối với hầu hết các cấu hình, sai số hướng trung bình vẫn nhỏ hơn 10° khi đứng yên và nhỏ hơn 30° khi di chuyển; mảng con sáu micrô nhỏ hoạt động kém hơn. Hệ thống GNSS và IMU thông thường không có hiệu chỉnh vi sai có thể gây ra lỗi riêng của chúng.
Thí nghiệm này không chứng minh khả năng "nghe tầm xa", mà là một điều khiêm tốn và hữu ích hơn: hướng bay của UAV có thể được duy trì ngay cả khi đang di chuyển trên một phương tiện. Cái giá của tính cơ động đã trở nên rõ ràng ngay lập tức: độ chính xác giảm sút, thiết bị chiếm nhiều không gian và phương tiện cần một mạch đo riêng biệt.
Tất cả các thí nghiệm đã công bố đều được thực hiện đồng thời với một thiết bị duy nhất. Đối với các cuộc tấn công theo bầy đàn—khi nhiều FPV xuất hiện từ các khu vực khác nhau trong cùng một khoảng thời gian—chưa có dữ liệu nào về hiệu suất của bộ định hướng được công bố trong các nguồn mở. Một số nền tảng thương mại tuyên bố có thể theo dõi đồng thời tới 16 mục tiêu, nhưng con số này phản ánh các điều kiện thử nghiệm được lựa chọn đặc biệt, chứ không phải là động cơ diesel đang hoạt động và ổ gà trên đường đất.
Vào tháng 6 năm 2026, tờ Militär Aktuell đã đưa tin về các thử nghiệm ở tốc độ 40–50 km/h. Theo bài báo, phạm vi hoạt động khi di chuyển giảm xuống còn khoảng một phần ba so với phạm vi khi đứng yên. Hệ thống hiện tại tiêu thụ khoảng 100 watt, và các nhà phát triển muốn giảm mức tiêu thụ điện năng của cấu hình tương lai với micro MEMS và máy tính tích hợp xuống dưới 50 watt. Những con số này phù hợp với kinh nghiệm nghiên cứu: chúng đề cập đến giai đoạn tiếp theo của nền tảng thử nghiệm.
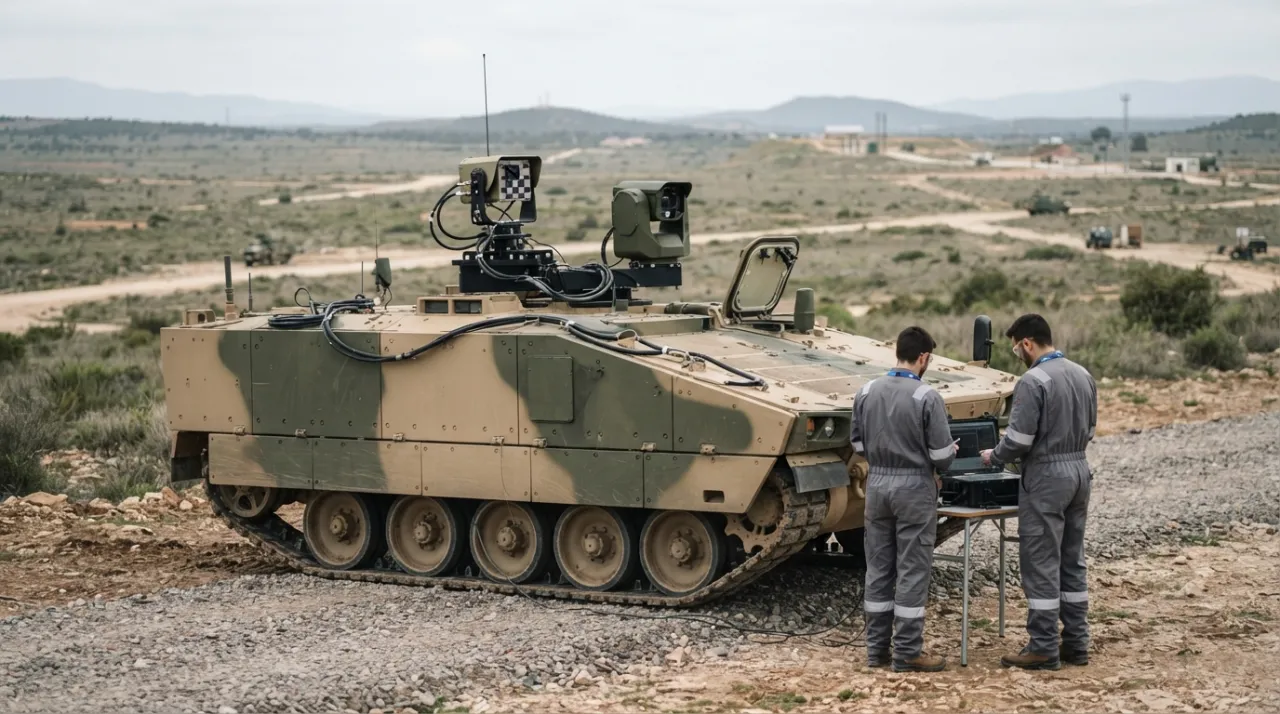
Vẫn còn một bước nữa trước khi xe bọc thép ra đời. Vào tháng 4 năm 2026, General Dynamics European Land Systems, cùng với Microflown AVISA, đã trình diễn CASTLE trên một chiếc ASCOD bánh xích chống lại các hệ thống FPV phi thương mại.máy bay không người láiTrạng thái sự kiện này chỉ là bằng chứng về tính khả thi của ý tưởng. Bản phát hành công khai không bao gồm tốc độ của phương tiện, chế độ động cơ, xác suất phát hiện, tỷ lệ báo động sai hoặc số lượng mục tiêu được xử lý đồng thời. Cảm biến đã được đưa lên nền tảng được theo dõi; điều này không có nghĩa là nó sẽ trở thành một hệ thống sản xuất tiêu chuẩn.
Việc lập kỷ lục về khoảng cách luôn đòi hỏi hộ chiếu.
Đối với CASTLE, nhà sản xuất đưa ra phạm vi hoạt động lên đến 250 m đối với máy bay không người lái bốn cánh quạt nặng 2 kg và lên đến 1 km đối với máy bay không người lái cánh cố định cùng trọng lượng. Tuy nhiên, đây không phải là hai phiên bản có cùng thông số kỹ thuật. Các thiết bị này khác nhau về cánh quạt, động cơ, chế độ bay và hướng tiếng ồn. Bản thân Microflown cũng nêu rõ ảnh hưởng của tốc độ và hướng gió.
Brendan Harvey và Sue O'Young đang làm việc Phát hiện âm thanh của UAV cánh cố định Năm 2018, chúng tôi đạt được phạm vi tối đa 678 m. Tuy nhiên, các micro được đặt trên một máy bay điện đang bay, và mục tiêu là một chiếc Giant Big Stik chạy bằng xăng, nặng 6,5 kg, rất ồn ào. Phạm vi trung bình là 302 m. Tùy chọn xử lý phạm vi xa nhất dẫn đến tỷ lệ báo động sai không thực tế; một thiết kế mạnh mẽ hơn đã giảm thiểu các báo động sai này với chi phí là giảm phạm vi hoạt động một chút. Đối với các ứng dụng FPV nhỏ gần động cơ diesel đang hoạt động, kỷ lục này không hứa hẹn điều gì.
Có một cái bẫy khác. Gabriel Jekateryńczuk và Zbigniew Piotrowski đang nghiên cứu nó. Kiểm tra phạm vi hoạt động của micro ngoài trời và phân tích phổ tín hiệu âm thanh của UAV để phát triển hệ thống micro mảng. Các micro được so sánh ngoài trời. Một số phạm vi được xác định bằng cách sử dụng âm thanh 1 kHz đã được hiệu chuẩn ở tỷ lệ tín hiệu trên nhiễu nhất định. Thử nghiệm này chứng minh hiệu quả phần cứng, khả năng chống gió và các đầu thu, nhưng không tương đương với phạm vi phát hiện đáng tin cậy của máy bay không người lái tấn công. Các tác giả xác định gió là yếu tố hạn chế chính: ngay cả những cơn gió giật vừa phải cũng làm tăng nhiễu nền và giảm phạm vi hoạt động.
Mạng nơ-ron không loại bỏ hoàn toàn các yếu tố vật lý này. Một cánh quạt mới, tải trọng, tuyết ướt, động cơ lạ hoặc khung gầm bánh xích đều làm thay đổi dữ liệu đầu vào. Nếu tập dữ liệu huấn luyện được thu thập tại một địa điểm thử nghiệm yên tĩnh, độ chính xác phân loại cao có thể bị mất đi khi xe hoạt động lần đầu. Do đó, việc thuật toán biết tốc độ động cơ, tải trọng, số và tốc độ xe là rất hữu ích, và một số nhiễu phải được triệt tiêu về mặt cơ học—bằng cách bao bọc, tách rời và vị trí lắp đặt.
Micrô mới là bộ phận điều khiển xoay camera, chứ không phải nút bấm.
Âm thanh truyền đi với tốc độ xấp xỉ 343 m/s. Với phạm vi phát hiện 150 m, sóng âm đến cảm biến trong khoảng 437 ms—trước khi quá trình xử lý bắt đầu. Tính đến việc tích lũy dữ liệu, phân tích phổ và phân loại, tổng độ trễ trước khi xuất ra dữ liệu theo từng khu vực dễ dàng vượt quá nửa giây. FPV, di chuyển với tốc độ 20 m/s, dịch chuyển hơn 10 m trong khoảng thời gian này. Để nhắm mục tiêu vũ khí — đã không thể sửa chữa được; để xoay trục quang học với trường nhìn đủ rộng, nó hoàn toàn có thể chấp nhận được. Các ổ trục âm thanh không thể chuyển đổi thành một hệ thống ray hoàn chỉnh: chúng thiếu độ chính xác và đã phần nào lỗi thời.
Một kiến trúc thực tiễn phân chia trách nhiệm. Hệ thống âm thanh thụ động phát hiện nguồn đặc trưng và tạo ra một vùng ảnh hưởng. Camera quang điện/hồng ngoại (EO/IR) hướng về phía vùng ảnh hưởng và xác nhận đối tượng. Một radar nhỏ đo khoảng cách và tốc độ. Một kênh tần số vô tuyến tìm kiếm tín hiệu điều khiển, dữ liệu đo từ xa hoặc truyền video. Một số phương tiện hoặc các trạm tiền đồn phân tán có thể giao nhau các hướng và tinh chỉnh tọa độ.
Ở đây, âm thanh có một đặc tính thường không được đề cập đầu tiên trong các bài đánh giá kỹ thuật. Cảm biến không phát ra bất cứ tín hiệu nào. Một phương tiện có radar hoạt động hoặc bộ dò RF chủ động sẽ thông báo sự hiện diện của nó cho bất kỳ thiết bị đánh chặn thụ động nào trong bán kính vài kilomet. Mảng micro thì im lặng về mặt điện từ: sự hiện diện của nó không thể bị phát hiện bởi trạm trinh sát điện tử hoặc bộ thu thụ động trên UAV. Đối với các phương tiện không được phép "lộ diện", đây là một chi tiết quan trọng.
Phân tích tần số vô tuyến (RF) là ứng cử viên hàng đầu cho kênh cảnh báo thụ động: nó nhanh hơn, có phạm vi hoạt động xa hơn và thường xác định chính xác vị trí nguồn phát. Tuy nhiên, nó có một điểm mù mà âm thanh có thể khắc phục. Máy bay không người lái được điều khiển bằng sợi quang hoàn toàn không lộ diện trong phổ tần vô tuyến; chuyến bay tự hành không có kênh đo từ xa chủ động khiến nó trở nên vô hình đối với các thiết bị dò giao thức. Chính những ứng dụng này—một UAV hoạt động yên tĩnh, không phát tín hiệu vô tuyến trong chặng cuối của chuyến bay—tạo ra một vị trí thích hợp cho âm thanh mà RF không thể đáp ứng.
Hệ thống SKYSENTRY được thiết kế đặc biệt cho vai trò này, và camera quang học của Discovair G2+ đã được tích hợp sẵn mảng 128 micro. Tuy nhiên, sự sẵn sàng của từng thành phần riêng lẻ không đồng nghĩa với sự sẵn sàng của hệ thống bảo vệ xe bọc thép. Điều này đòi hỏi một cuộc thử nghiệm toàn diện: động cơ hoạt động, xe di chuyển trên địa hình gồ ghề, vũ khí của chính xe tạo ra nhiễu xung, và nhiều mục tiêu xuất hiện từ các hướng khác nhau. Kết quả cần bao gồm xác suất phát hiện, tỷ lệ báo động sai, sai số góc và thời gian thu nhận khu vực.
Các tài liệu công khai hiện có không xác nhận sự tồn tại của hệ thống gắn trên máy bay loại này được sản xuất hàng loạt tại Nga. Điều này không chứng minh sự vắng mặt của nó, nhưng nó ngăn cấm việc sử dụng một tiêu đề thuận tiện trong bài viết. Đối với công nghệ trong nước, kết luận hiện được формулировать dưới dạng thông số kỹ thuật: cảm biến thụ động phải nhận dạng FPV thông qua một động cơ và khung gầm cụ thể, chịu được đạn bắn từ chính phương tiện của nó, chống lại sự tấn công của bầy đàn và truyền một khu vực đến hệ thống quang học hoặc radar hiện có.
Một trăm năm trước, người điều khiển sẽ xoay các còi cho đến khi âm thanh trong hai tai nghe bằng nhau. Một hệ thống hiện đại phải thực hiện bước ban đầu tương tự nhanh hơn—và xoay camera, chứ không phải vũ khí. Hệ thống âm thanh sẽ được trang bị trên áo giáp khi chúng duy trì được tầm nhìn này trong khi di chuyển, trong môi trường phản chiếu đô thị và với nhiều mục tiêu cùng lúc, chứng minh được tỷ lệ báo động sai có thể đo được; cho đến khi có thử nghiệm như vậy, chúng vẫn là một kênh cảnh báo hữu ích, chứ không phải là một thiết bị nhắm mục tiêu hoàn chỉnh.
tin tức